Что такое RTCM и как GNSS-поправки помогают в геодезии
Если объяснять совсем просто, RTCM — это «язык», на котором базовая станция или сеть базовых станций передаёт GNSS-приёмнику данные для уточнения координат. Без этих данных приёмник видит спутники сам по себе, а с RTCM-поправками он получает подсказку: какие ошибки сейчас есть в измерениях и как их учесть.
Геодезисту важно не просто увидеть точку на карте, а получить координаты с предсказуемой точностью. Обычный GNSS-сигнал проходит через ионосферу и тропосферу, зависит от часов спутников, орбит, отражений от зданий и деревьев, качества антенны и геометрии спутников. Поэтому автономное положение может отличаться от истинного на метры.
RTCM-поправки нужны, чтобы убрать значительную часть этих ошибок. Базовая станция стоит в точке с известными координатами. Она принимает те же спутниковые сигналы, сравнивает измеренное положение с известным и формирует поток данных, который помогает мобильному приёмнику — rover — вычислить более точное решение.
RTCM — это стандарт, а не одна конкретная поправка
Аббревиатура RTCM пришла от Radio Technical Commission for Maritime Services — организации, которая выпускает стандарты для морской связи и навигации. Для геодезии важен набор стандартов RTCM SC-104: они описывают формат сообщений для дифференциальных GNSS-сервисов и RTK-поправок.
По сути, RTCM — это бинарный протокол. В нём нет привычного человеку текста вроде «прибавь 2 сантиметра на север». Вместо этого поток состоит из компактных сообщений с номерами. Одни сообщения описывают координаты базовой станции, другие — спутниковые наблюдения, третьи — антенну, приёмник, смещения или сетевые модели.
Важная мысльRTCM-поток обычно не отдаёт готовые координаты rover-приёмника. Он передаёт данные, по которым приёмник сам рассчитывает точное положение в режиме RTK, Network RTK или другом поддерживаемом режиме.
Как это работает на пальцах
Представим, что базовая станция знает свои координаты идеально. Она принимает сигнал GPS, ГЛОНАСС, Galileo или BeiDou и видит: по спутниковым измерениям её как будто немного «увело». Но ведь станция неподвижна и её координаты известны. Значит, это «увело» вызвано ошибками в прохождении и обработке спутниковых сигналов.
Rover-приёмник находится неподалёку и наблюдает похожие спутники. Часть ошибок у него близка к ошибкам базовой станции. Если rover получает данные базы почти в реальном времени, он может учесть эти ошибки и перейти от метровой автономной точности к сантиметровой RTK-точности — при нормальных условиях наблюдений, исправной связи и правильных настройках.
По каким каналам идут RTCM-поправки
RTCM — это формат данных. А канал передачи может быть разным:
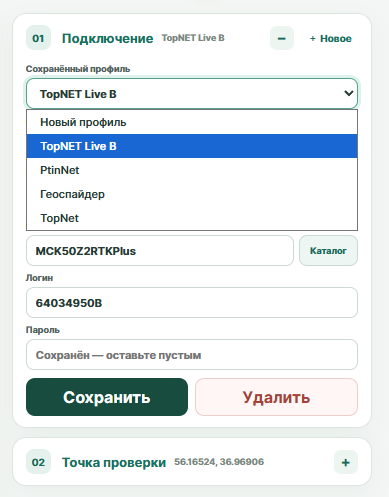
- мобильный интернет через NTRIP — самый распространённый вариант для сетей базовых станций: приёмник подключается к caster-серверу по логину, паролю, адресу, порту и mountpoint;
- радиомодем UHF/VHF — база передаёт поправки напрямую rover-приёмнику по радиоканалу, что удобно без интернета, но зависит от дальности и условий радиовидимости;
- локальная сеть или Wi-Fi — встречается на стройплощадках, полигонах, в лабораторных или стационарных схемах;
- спутниковый канал L-band/SBAS/PPP-сервисы — используется в сервисах другого класса, где поправки могут приходить не как обычный RTK от ближайшей базы, а как модели орбит, часов и атмосферы;
- последующая обработка — не совсем «онлайн RTK», но похожая идея: данные базы и rover используются позже для уточнения координат.
NTRIP: как поправки попадают в приёмник через интернет
NTRIP расшифровывается как Networked Transport of RTCM via Internet Protocol. Это прикладной протокол, построенный поверх HTTP, который передаёт GNSS-данные и RTCM-поправки через интернет. В типовой схеме есть три роли: NTRIP Server отправляет поток от базовой станции, NTRIP Caster принимает и раздаёт потоки, а NTRIP Client в приёмнике или программе пользователя подключается к нужному mountpoint.
Mountpoint — это имя конкретного потока. В одном caster могут быть десятки и сотни потоков: отдельные базовые станции, виртуальные станции VRS, сетевые решения, разные наборы созвездий и форматы сообщений. Поэтому геодезисту важно выбирать не просто «какой-нибудь RTCM», а правильный mountpoint под своё оборудование и район работ.
Что означают номера сообщений: 1005, 1006, 1074, 1084, 1094
В разговоре иногда сокращают и говорят «сто пятое», «сто девятое» или просто называют последние цифры. Но в RTCM 3.x чаще имеют в виду полные номера сообщений: 1005, 1006, 1074, 1084, 1094 и так далее. Это не «качество сигнала», а типы пакетов внутри потока.
Примерно так это читается в полевой логике:
- 1005 — координаты опорной станции без высоты антенны. Rover должен понимать, где находится база;
- 1006 — координаты опорной станции плюс высота антенны. Полезно, когда важна точная геометрия антенного пункта;
- 1007, 1008, 1033 — сведения об антенне и/или приёмнике. Они помогают корректнее учитывать фазовый центр и оборудование;
- 1074 — GPS-наблюдения в формате MSM4;
- 1084 — ГЛОНАСС-наблюдения в формате MSM4;
- 1094 — Galileo-наблюдения в формате MSM4;
- 1124 — BeiDou-наблюдения в формате MSM4;
- 1230 — GLONASS code-phase biases, важные для корректной работы с ГЛОНАСС в RTK;
- 1077, 1087, 1097, 1127 — более подробные MSM7-сообщения, которые могут применяться в высокоточных сценариях, но требуют больше трафика.
Нормальный RTK-поток должен содержать не один «волшебный» номер, а согласованный набор сообщений. Например, приёмнику нужны координаты базы и наблюдения по тем спутниковым системам, которые он реально использует. Если в потоке есть Galileo, но приёмник или настройки его не применяют, пользы будет меньше. Если нет данных по ГЛОНАСС или нет нужных смещений, решение может стать нестабильнее.
OSR, SSR, RTK, Network RTK: почему терминов так много
В классическом RTK база и rover работают относительно друг друга. Это часто называют OSR — Observation Space Representation: rover получает наблюдения или смоделированные наблюдения и строит решение относительно базы или виртуальной базы. В сетях RTK могут применяться VRS, MAC, FKP и другие подходы, где несколько базовых станций помогают сформировать более подходящие поправки для района работ.
SSR — State Space Representation — другой подход. Там поправки описывают отдельные источники ошибок: орбиты спутников, часы, кодовые смещения, ионосферу, тропосферу. Такие данные применяются в PPP и PPP-RTK. Для пользователя это тоже «поправки», но физика и алгоритмы отличаются от обычного RTK от ближайшей базы.
Что дают RTCM-поправки геодезисту
Практическая польза RTCM-поправок в геодезии понятна: они позволяют получать координаты быстро, в поле и с высокой точностью. Но важно помнить, что поправки не делают чудес сами по себе. Они помогают приёмнику решить задачу точнее, если соблюдены условия наблюдений.
- можно получить RTK Fixed и сантиметровую точность вместо метровой автономной навигации;
- можно быстрее выполнять съёмку, вынос границ, контрольные измерения и исполнительную документацию;
- можно работать в местных системах координат, если сеть и программная часть корректно настроены;
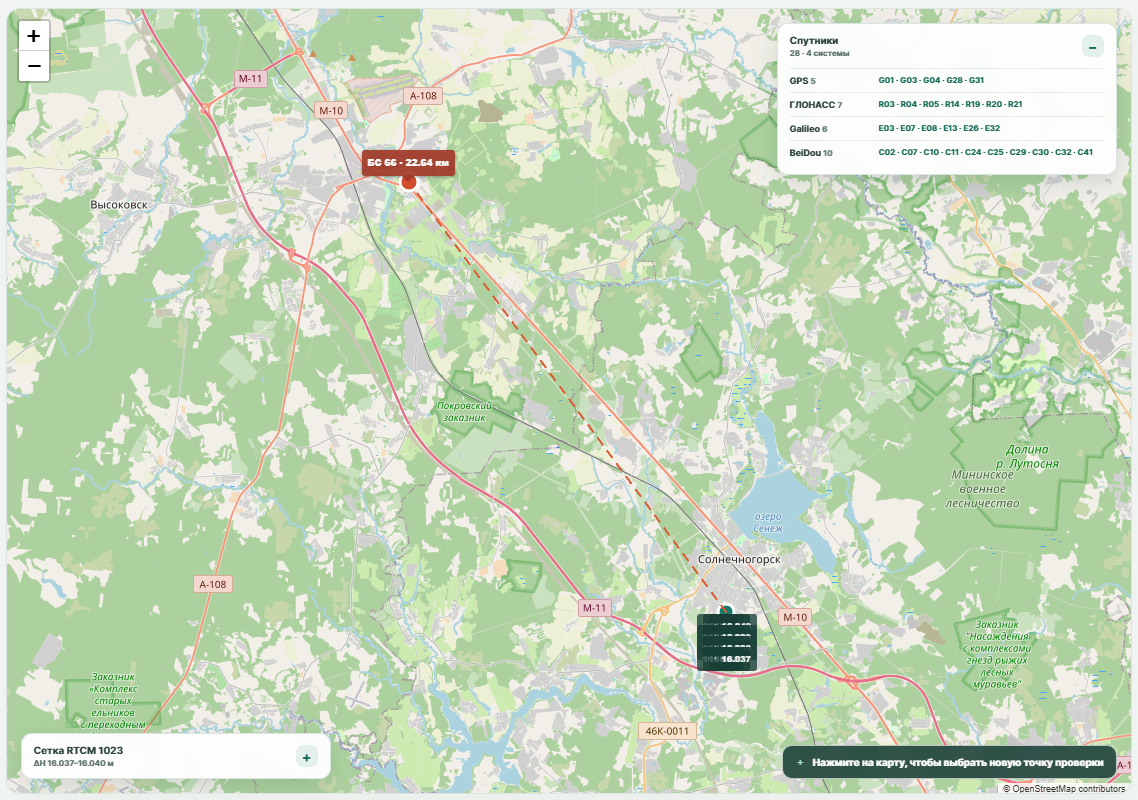
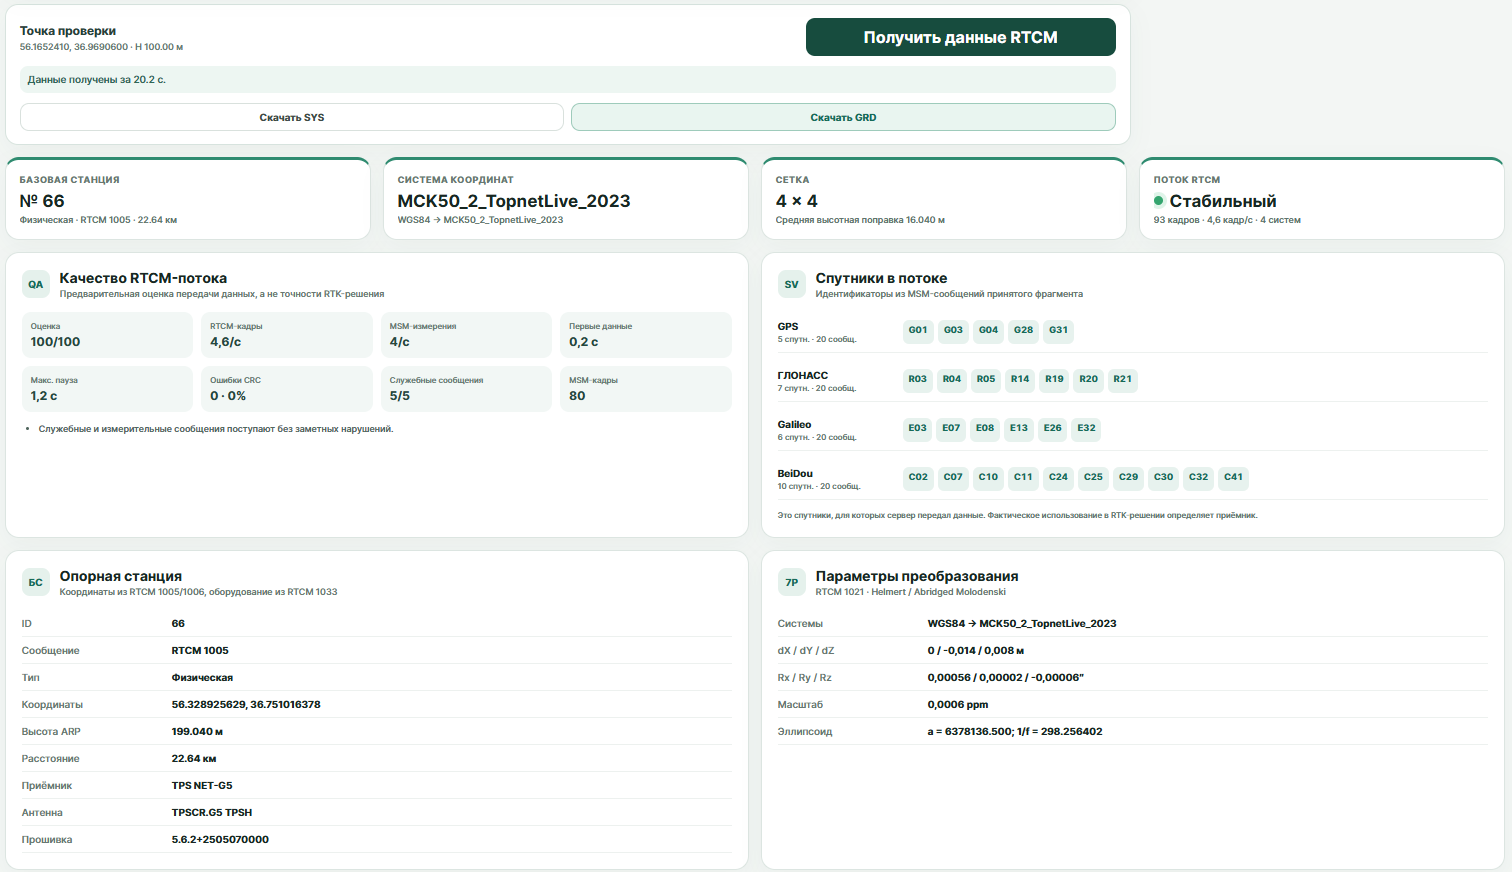
- можно заранее оценивать расстояние до базы, состав спутников и качество потока;
- можно сравнивать разные сети и mountpoint перед выездом на объект.
Когда поправки не спасут
Если приёмник стоит рядом с высоким зданием, под деревьями, возле металлических конструкций или в зоне сильных радиопомех, даже хороший RTCM-поток не гарантирует качественного результата. Поправки исправляют часть ошибок, но не убирают плохую геометрию спутников, многолучёвость, срывы связи и ошибки методики.
Также важна задержка потока. RTK работает в реальном времени, поэтому данные должны приходить быстро и стабильно. Если мобильный интернет постоянно пропадает, а задержка растёт, решение может перейти из Fixed в Float или вообще потерять устойчивость.
FAQ по RTCM-поправкам
RTCM — это сами координаты?+
Обычно нет. RTCM-поток передаёт данные для расчёта поправок: координаты базы, спутниковые наблюдения, сведения об антенне, смещения и другие параметры. Итоговые координаты рассчитывает rover-приёмник.
Почему с RTCM можно получить сантиметры?+
Потому что база с известными координатами помогает rover-приёмнику учесть общие ошибки спутниковых измерений. При хорошем сигнале, нормальном расстоянии до базы и стабильной связи это позволяет получить RTK Fixed.
Что такое NTRIP?+
Это способ передавать RTCM и другие GNSS-потоки через интернет. Приёмник подключается к caster-серверу, выбирает mountpoint и получает поток поправок в реальном времени.
Что означают сообщения 1005, 1006, 1074, 1084 и 1094?+
Это номера типов сообщений RTCM 3.x. 1005 и 1006 описывают опорную станцию, а 1074, 1084 и 1094 передают наблюдения GPS, ГЛОНАСС и Galileo в формате MSM4.
Как понять, хороший ли RTCM-поток?+
Смотрите на расстояние до базы, задержку данных, наличие нужных спутниковых систем, стабильность потока, ошибки CRC, частоту сообщений и состояние RTK-решения в приёмнике.
Источники и полезные материалы
- RTCM Publications — официальный перечень стандартов RTCM, включая DGNSS и NTRIP.
- ESA Navipedia: DGNSS Standards — обзор стандартов DGNSS и RTCM SC-104.
- BKG: NTRIP — описание NTRIP, caster/client/server и передачи GNSS-потоков через интернет.
- European Commission: EGNOS Open Service — пример спутникового сервиса, который улучшает GNSS за счёт коррекций ошибок.
- International GNSS Service: RTS User Access — реальные GNSS-потоки, RTCM3.x и RTCM-SSR в сервисах IGS.