Как новая линейка JAVAD объединяет GNSS и инерциальную навигацию
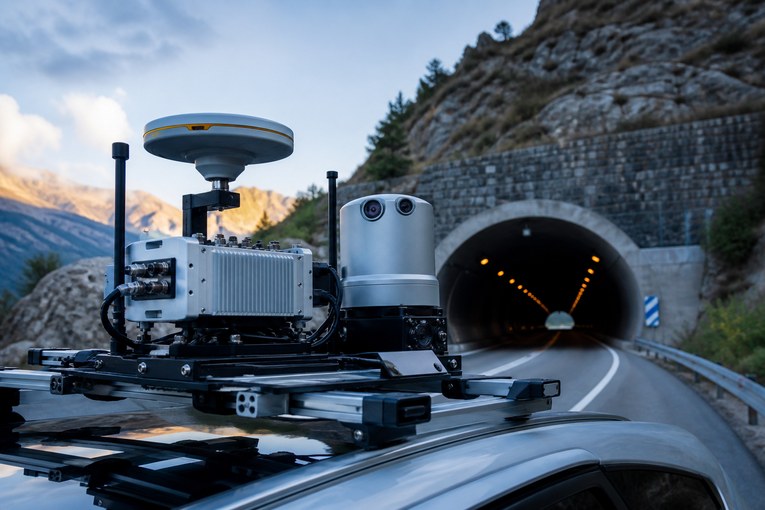
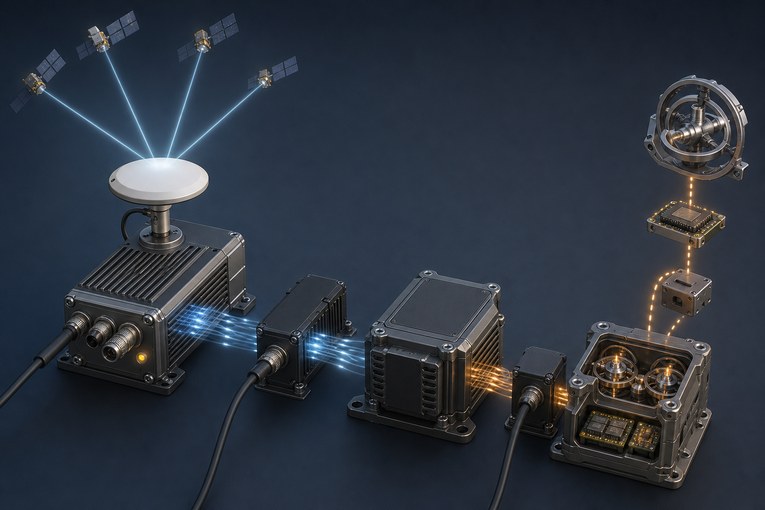
10 августа 2026 года JAVAD GNSS представила линейку интегрированных решений GNSS+INS. В ней спутниковый приёмник работает вместе с инерциальным измерительным блоком: GNSS задаёт абсолютные координаты, а гироскопы и акселерометры отслеживают движение и ориентацию платформы между устойчивыми спутниковыми решениями.
Новинка важна не только для производителя оборудования. Она показывает общий вектор зарубежной геодезии и навигации: вместо попытки полагаться на один идеальный сигнал разработчики объединяют несколько измерительных каналов. Такой подход нужен БПЛА, мобильным картографическим системам, автономной технике и другим платформам, которые не могут мгновенно остановиться при кратком затенении антенны или радиоэлектронной помехе.
Что именно представила JAVAD GNSS
В официальном сообщении JAVAD описывает не один закрытый прибор, а семейство модульных конфигураций. Многосистемный GNSS-приёмник соединяется с выбранным инерциальным модулем через специальную интерфейсную плату. Она отвечает за электрическое подключение, синхронизацию времени и обмен данными между спутниковой и инерциальной частями.
Такой подход отличается от двух распространённых вариантов. В первом интегратор самостоятельно подбирает GNSS-плату и IMU, проектирует соединение, сводит временные шкалы и калибрует систему. Во втором он покупает закрытый навигационный блок с заранее выбранным инерциальным датчиком. JAVAD предлагает промежуточную архитектуру: предварительно собранную систему можно использовать как единый стек или разнести её элементы внутри платформы, а класс IMU выбрать под задачу, динамику и бюджет.
На странице линейки перечислены OEM-решения TR-2S AJ INS, TR-2S HDA INS, TR-2S INS и TR-3S DUO INS, а также корпусное решение ALPHA INS. Производитель указывает, что доступ к продуктам предназначен прежде всего для квалифицированных интеграторов и программ, где требуется встраивание навигации в более крупную систему.
Как GNSS и INS дополняют друг друга
GNSS и инерциальная система измеряют положение разными способами и ошибаются по-разному.
| Источник данных | Что измеряет | Сильная сторона | Основное ограничение |
|---|---|---|---|
| GNSS | Абсолютные координаты, скорость и время по спутниковым сигналам | Не накапливает неограниченный дрейф при устойчивом решении | Зависит от обзора неба, помех, многолучёвости и качества поправок |
| Гироскопы IMU | Угловую скорость | Быстро фиксируют повороты платформы | Ошибка смещения постепенно накапливается |
| Акселерометры IMU | Линейные ускорения | Продолжают измерение движения без спутников | Для получения скорости и положения данные приходится интегрировать, усиливая дрейф |
| Двухантенный GNSS | Направление по базовой линии между антеннами | Даёт абсолютный курс даже на неподвижной платформе | Требует правильной геометрии, видимости спутников и места для двух антенн |
| Совместный фильтр GNSS+INS | Согласованную оценку положения, скорости и ориентации | Использует сильные стороны разных датчиков | Результат зависит от настройки модели, синхронизации и калибровки |
При устойчивом спутниковом решении GNSS регулярно корректирует ошибки инерциальной части. Когда сигнал на короткое время блокируется зданием, конструкцией или рельефом, IMU продолжает регистрировать движение. После восстановления GNSS фильтр получает новую абсолютную опору и может скорректировать накопившееся расхождение.
В тесно интегрированных системах спутниковые и инерциальные измерения объединяются глубже, чем простое переключение между двумя готовыми координатами. Это помогает использовать частично доступную спутниковую информацию и поддерживать оценку ориентации, но не означает неуязвимость к любому глушению или спуфингу.
Почему модульность стала главным отличием линейки
В пресс-релизе JAVAD приведён диапазон характеристик совместимых инерциальных конфигураций: предел угловой скорости достигает ±2000°/с, стабильность смещения гироскопа во время работы — от 0,7 до 2°/ч, диапазон акселерометров — от ±8 до ±40 g. Это не одна универсальная спецификация для всех изделий, а границы доступных вариантов.
Более чувствительный и стабильный IMU нужен там, где навигационный разрыв дольше, движение сложнее, а ошибка положения критичнее. Для компактного БПЛА важны масса, энергопотребление и динамический диапазон. Для мобильного картографирования — согласованная траектория, точная временная привязка камер и LiDAR, а также возможность учитывать движение автомобиля. Для морской или наземной автономной платформы набор приоритетов будет другим.
Модульность позволяет не ставить дорогой датчик высокого класса в каждую систему. Но она переносит часть ответственности на проектировщика: нужно заранее определить допустимый дрейф, продолжительность потери GNSS, ожидаемые ускорения, требования к курсу и способ последующего контроля.
Что происходит при глушении, спуфинге и затенении спутников
Три ситуации часто объединяют словом «нет GNSS», хотя для навигационного алгоритма они различаются.
- Затенение уменьшает количество доступных спутников и ухудшает геометрию. Причиной может быть тоннель, фасад, крона, металлическая конструкция или борт самой платформы.
- Глушение повышает уровень радиопомех и мешает приёмнику выделить полезный сигнал. INS может поддержать траекторию во время разрыва, но не удаляет помеху из радиотракта.
- Спуфинг подменяет навигационные сигналы и опаснее простого исчезновения спутников: приёмник может продолжать выдавать внешне правдоподобные, но неверные координаты.
- Потеря RTK-поправок не всегда означает потерю GNSS. Приёмник может перейти в менее точный режим, а инерциальная часть продолжит поддерживать движение и ориентацию.
JAVAD заявляет, что новая линейка сочетает инерциальные датчики с собственной защитой GNSS от глушения. Однако конкретный результат зависит от конфигурации и сценария. В опубликованном анонсе нет универсальной гарантии точности для любой длительности разрыва, любого IMU и любого уровня помех.
Где такая система полезна геодезисту
Мобильное лазерное сканирование
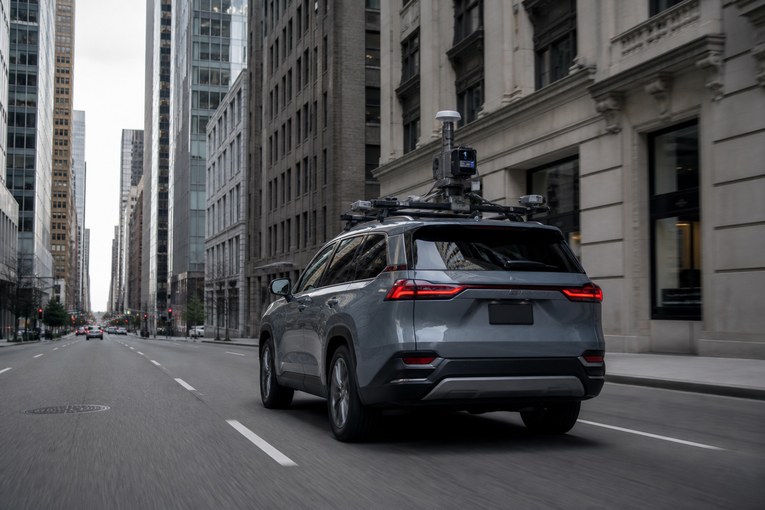
Автомобильная система постоянно движется, а её камеры и LiDAR записывают данные с высокой частотой. Краткий разрыв GNSS возле эстакады или между зданиями не должен разорвать траекторию на несвязанные фрагменты. INS помогает интерполировать движение, после чего маршрут проверяют по контрольным точкам, замыканиям и доступным спутниковым участкам.
БПЛА и автономные платформы
Для беспилотника важны не только координаты, но и крен, тангаж, курс и скорость. Инерциальная система является частью контура управления даже при хорошем GNSS. Более тесная интеграция нужна, чтобы навигация корректно переживала короткие провалы сигнала и выявляла противоречия между датчиками.
Геодезическое сопровождение стройки
На строительной площадке металлические конструкции, фасады и техника создают затенения и отражения. Для обычного измерения точки геодезист может дождаться устойчивого RTK или перейти к тахеометру. Но мобильная платформа, система управления машиной или непрерывный мониторинг требуют согласованной траектории. Здесь GNSS+INS становится частью общей измерительной системы, а не заменой традиционного контроля.
Картографирование дорог и инженерной инфраструктуры
На протяжённом маршруте условия меняются каждую минуту. Открытый участок сменяется лесом, развязкой, тоннелем или плотной застройкой. Совместная навигация позволяет собирать непрерывные данные, но итоговую точность всё равно подтверждают независимыми опорными измерениями и методикой уравнивания.
Что GNSS+INS не решает автоматически
Новая архитектура не отменяет фундаментальные ограничения измерений.
- INS не знает абсолютные координаты без начальной привязки и внешних коррекций.
- Ошибка IMU растёт со временем, особенно у недорогих MEMS-датчиков.
- Неверная калибровка взаимного положения антенны, IMU, камеры и LiDAR создаёт систематическое смещение.
- Спуфинг может быть опаснее полного пропадания сигнала, если алгоритм не распознаёт противоречие.
- Заявленная защита производителя требует испытаний на конкретной платформе.
- Для юридически и технически значимого результата нужны контрольные точки, система координат, журнал условий и оценка неопределённости.
Статус RTK Fixed до разрыва не гарантирует, что вся последующая инерциальная траектория сохранит сантиметровую точность. Чем дольше нет надёжной внешней опоры и чем динамичнее движение, тем осторожнее следует интерпретировать результат.
Как оценивать подобную систему перед внедрением
- Определить сценарий. Зафиксировать скорость, динамику, длительность ожидаемых разрывов GNSS и требуемую точность положения и ориентации.
- Выбрать класс IMU. Сопоставить стабильность смещения, диапазоны гироскопов и акселерометров, массу, питание и стоимость.
- Проверить синхронизацию. Уточнить, как согласуются время GNSS, IMU, камер, LiDAR и других датчиков.
- Выполнить калибровку. Определить взаимное положение и ориентацию всех измерительных центров платформы.
- Смоделировать отказ. Провести контрольные проходы с реальными затенениями или безопасно воспроизведёнными разрывами данных.
- Сравнить с независимым контролем. Использовать опорные точки, тахеометрические измерения или эталонную траекторию, а не только внутренний статус системы.
Для полевых задач ТопГео выбирает метод не по названию датчика, а по требуемому результату и условиям объекта. Если спутниковая съёмка ненадёжна, её можно сочетать с тахеометрией, лазерным сканированием и другими видами геодезических работ.
Инженер оценит условия площадки, требования к точности и доступную геодезическую основу, после чего предложит подходящую комбинацию спутниковых и наземных методов.
Обсудить геодезические изысканияЧто эта новинка меняет в зарубежной геодезии
Главный сдвиг заключается не в появлении ещё одного GNSS-приёмника. Производители переходят к конфигурируемым навигационным платформам, где спутниковая часть, IMU и интерфейс интеграции выбираются под конкретную машину. Для геодезии это означает постепенное сближение измерительного оборудования, робототехники, БПЛА и систем машинного управления.
При этом рынок становится сложнее для заказчика. Сравнивать системы только по паспортной точности RTK недостаточно. Важными параметрами становятся качество ориентации, дрейф при потере GNSS, временная синхронизация, обнаружение спуфинга, доступность сырых данных и возможность проверить траекторию независимо.
Источники
- Что именно представила JAVAD GNSS
- Как GNSS и INS дополняют друг друга
- Почему модульность стала главным отличием линейки
- Что происходит при глушении, спуфинге и затенении спутников
- Где такая система полезна геодезисту
- Что GNSS+INS не решает автоматически
- Как оценивать подобную систему перед внедрением
- Что эта новинка меняет в зарубежной геодезии
- Источники

Частые вопросы


 Написать в MAX