Как сетевые RTK-поправки передаются в PX4 и ArduPilot
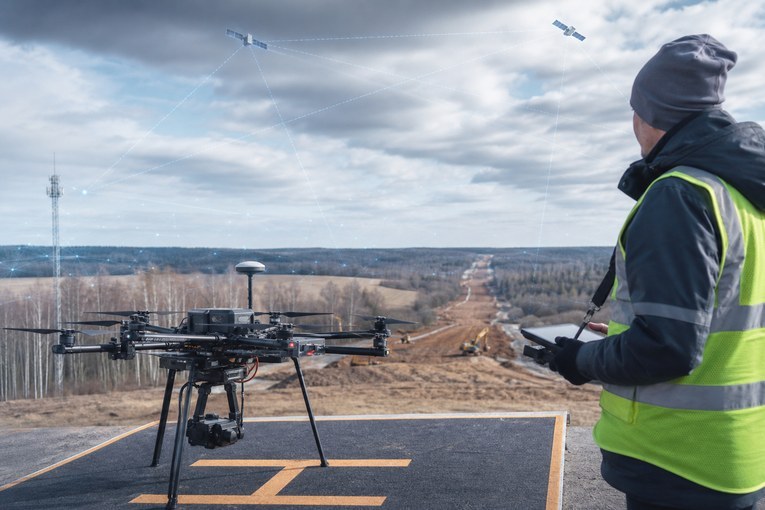
У геодезического дрона поправки раньше часто проходили длинный путь: отдельная база, радиомодем или наземная станция, ноутбук, программа управления и только затем полётный контроллер. Интеграция u-blox PointPerfect Flex в ARK-OS показывает другой подход — клиент коррекционного сервиса работает на бортовом компьютере и отправляет поток в PX4 или ArduPilot через MAVLink.
Как устроен поток данных
Коррекционный сервис рассчитывает модели ошибок по сети опорных станций. Бортовой клиент авторизуется в caster, получает поток и пересылает его по уже существующему каналу MAVLink. Автопилот инжектирует данные в GNSS-приёмник — по serial или DroneCAN. Приёмник переходит от одиночного решения к FLOAT и FIX, а навигационный фильтр получает более точную позицию.
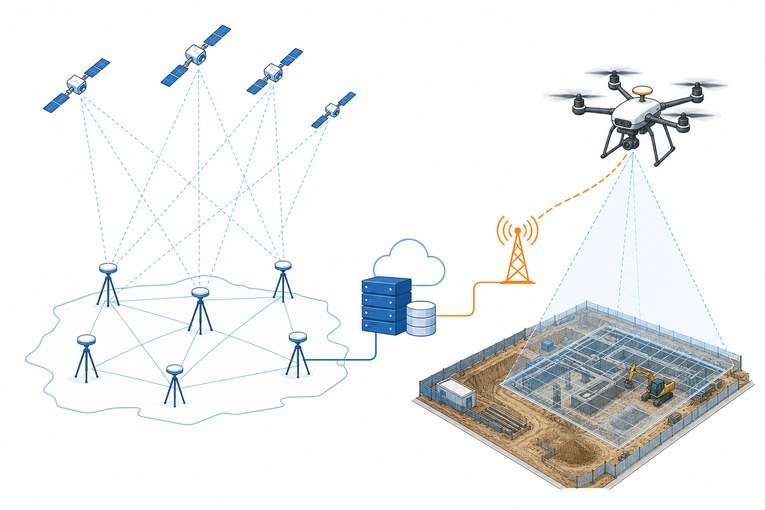
| Компонент | Роль | Что может отказать |
|---|---|---|
| Сеть референцных станций | формирует коррекционные данные | нет покрытия или сбой провайдера |
| LTE/интернет | доставляет поток на борт | разрыв связи и задержка |
| Клиент ARK-OS | получает и преобразует поток | неверные реквизиты или mountpoint |
| MAVLink | переносит RTCM/SPARTN к автопилоту | ограничение канала или маршрутизации |
| GNSS-приёмник | применяет поправки | несовместимый формат или плохое небо |
| Навигационный фильтр | использует позицию в полёте | неверные настройки и задержки |
Чем это отличается от обычного NTRIP на контроллере
Принцип коррекций тот же, но клиент становится частью бортовой архитектуры. Производителю дрона не нужно писать отдельный мост для каждой модели наземной станции. Сервис можно запускать автоматически при включении, а один и тот же интерфейс использовать на парке аппаратов.
PointPerfect Flex поддерживает RTCM и более компактный SPARTN. В публикациях u-blox и ARK заявлены 3–6 см в поддерживаемых регионах и сходимость в секунды для совместимого комплекта. Эти цифры описывают сервис и приёмник, а не автоматически точность готового ортофотоплана.
Что меняется для аэросъёмки
Точная траектория помогает привязать центры фотографирования, уменьшить объём наземного контроля и быстрее получить предварительный результат. Для инспекции или навигации повышается повторяемость маршрута и посадки.
Но координата антенны должна быть связана с камерой: нужны временная синхронизация, lever arm, параметры затвора и корректная запись событий. Ошибка в миллисекундах на быстро летящем аппарате превращается в сантиметры и дециметры на местности.
Почему база всё ещё может понадобиться
Собственная база остаётся полезной, если нет покрытия коррекционного сервиса, мобильная сеть ненадёжна, требуется локальная система координат или заказчик требует полный контроль исходных наблюдений. Для PPK можно записать сырой лог и обработать траекторию после полёта, даже если поток в реальном времени оборвался.
Контроль перед вылетом
- Проверьте покрытие и лицензию сервиса в районе работ.
- Убедитесь, что приёмник декодирует выбранный формат.
- Зафиксируйте время до FIX и возраст поправок.
- Проверьте события камеры и смещение антенны.
- Оставьте независимые контрольные точки и запишите сырой GNSS-лог.
Для проекта важен не только статус дрона, но и точность конечной модели. Инженерно-геодезические изыскания включают выбор метода, контроль и оформление результата под задачу, а не просто запуск аппарата.
ТопГео спланирует контроль, систему координат и состав материалов, чтобы результат можно было использовать в проекте.
Обсудить геодезические изысканияВывод
Встроенный клиент поправок упрощает архитектуру дрона и масштабирование парка. Но «RTK прямо в автопилоте» — это только один участок измерительной цепочки. Сервис, связь, приёмник, синхронизация камеры и наземный контроль должны работать согласованно.
Источники

Частые вопросы


 Написать в MAX