Может ли камера определить координаты без устойчивого спутникового сигнала
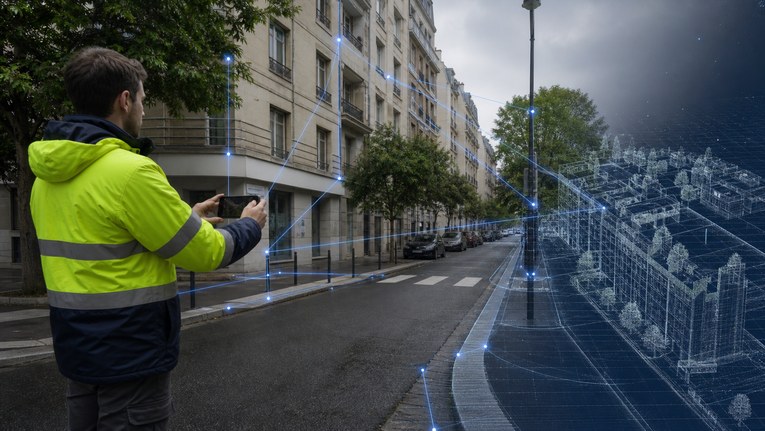
Возле высотных зданий, под кронами деревьев, у мостов и в других местах с закрытым небом спутниковое позиционирование становится менее устойчивым. Часть сигналов блокируется, часть отражается от поверхностей, а приёмник получает искажённые измерения. Один из возможных резервных каналов — камера, которая узнаёт окружающую сцену и определяет своё положение относительно заранее отснятой и геопривязанной карты.
В июле 2026 года исследователи из Швейцарии и Германии опубликовали работу о потенциальной точности такой визуальной локализации. В благоприятном эксперименте медианная ошибка положения приблизилась к 1 см, а в более широком наборе испытаний находилась примерно в диапазоне 1–5 см. Даже потребительские камеры и смартфон показали сантиметровый уровень — но только при наличии качественной свежей опорной съёмки и сложной вычислительной обработки.
Что именно проверяли исследователи
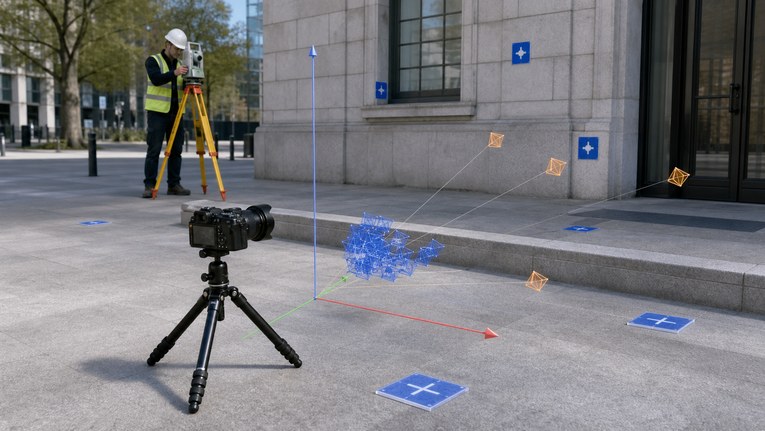
Работа называется *Accuracy potential of visual localization exploiting high-end street-level imagery*. Авторы исследовали, насколько точно новый кадр можно привязать к профессионально отснятому изображению улицы. Для этого они использовали мобильную картографическую систему с геодезическим GNSS, инерциальным блоком и несколькими камерами, а затем сравнивали с ней снимки другого времени и разных устройств.
Эксперимент охватил около 10 км уличной сети. Опорные данные собирали в 2023 и 2025 годах, то есть между кампаниями прошло примерно полтора года. В пяти локальных сценах подготовили 5 399 запросных изображений. В тестах участвовали профессиональные камеры Canon с объективами 24 и 35 мм, экшн-камера GoPro Hero 7 и iPhone 14 Pro.
| Параметр исследования | Что использовали | Почему это важно |
|---|---|---|
| Опорная карта | Профессиональная мобильная съёмка улиц с GNSS/IMU и камерами | Визуальные признаки уже имели координатную привязку |
| Контроль опорной съёмки | 32 RTK-точки, фотограмметрическое уравнивание и дополнительные связи | Карта не была обычной панорамой из интернета |
| Абсолютная геопривязка опоры | RMSE около 2,5 см | Эта неопределённость входит в общий смысл результата |
| Проверяемые устройства | Canon, GoPro Hero 7, iPhone 14 Pro | Оценивалась не только профессиональная камера |
| Условия | Дневная съёмка, умеренные изменения освещения и сцены | Ночь, сильная непогода и экстремальные изменения не проверялись |
| Выход алгоритма | Положение и ориентация камеры | Это не равно автоматически координатам каждой точки объекта |
Для контрольного положения запросных камер авторы построили отдельные фотограмметрические сети. Их заявленная ошибка геопривязки по сценам составляла примерно 1,4–3,0 см. Поэтому цифру в один сантиметр нельзя трактовать как абсолютную истину, известную намного точнее самого эталона. Это прежде всего показатель согласованности внутри тщательно подготовленной системы данных.
Как работает визуальная локализация
Обычный GNSS-приёмник вычисляет положение по радиосигналам спутников. Визуальная локализация решает другую задачу: ищет на новом снимке устойчивые детали, которые уже встречались в геопривязанных кадрах. Ими могут быть углы окон, границы фасадов, дорожная разметка, элементы ограждений и другие узнаваемые участки сцены.
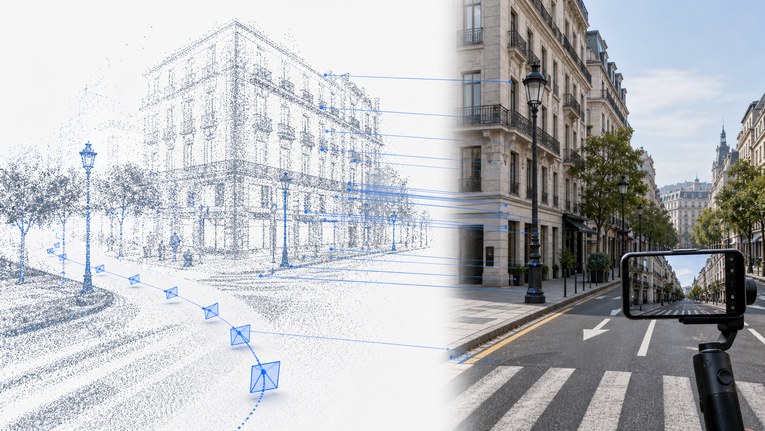
Упрощённый процесс выглядит так:
- Создают опорную съёмку. Улицу или объект заранее фотографируют, а положения камер надёжно связывают с принятой системой координат.
- Строят визуальную карту. Перекрывающиеся изображения объединяют в локальную трёхмерную модель с характерными точками.
- Получают новый кадр. Он может быть снят другой камерой и позже, когда устойчивого спутникового решения нет.
- Выбирают подходящие опорные изображения. Алгоритм использует приблизительное положение и ищет ближайшие кадры; в потребительских тестах допуск начального приближения составлял до 100 м.
- Сопоставляют визуальные признаки. Найденные на новом и опорных кадрах детали связываются между собой, после чего вычисляются положение и ориентация камеры.
- Проверяют качество. Результат сравнивают с независимыми контрольными данными и отбраковывают решения с недостаточным числом устойчивых соответствий.
В исследовании вокруг каждого нового кадра строилась локальная SfM-модель по десяти выбранным опорным изображениям, а поза камеры вычислялась методом PnP с RANSAC. Это серьёзнее, чем простое узнавание места по похожей фотографии: алгоритм восстанавливает геометрическое положение камеры относительно трёхмерных точек сцены.
Почему GNSS ухудшается около зданий и деревьев
Официальный ресурс GPS.gov относит к распространённым причинам потери точности блокирование сигналов зданиями, мостами и деревьями, работу внутри помещений или под землёй, а также переотражения от стен. В городском каньоне приёмник может видеть мало спутников с неудачной геометрией и принимать сигнал, прошедший более длинный путь после отражения.
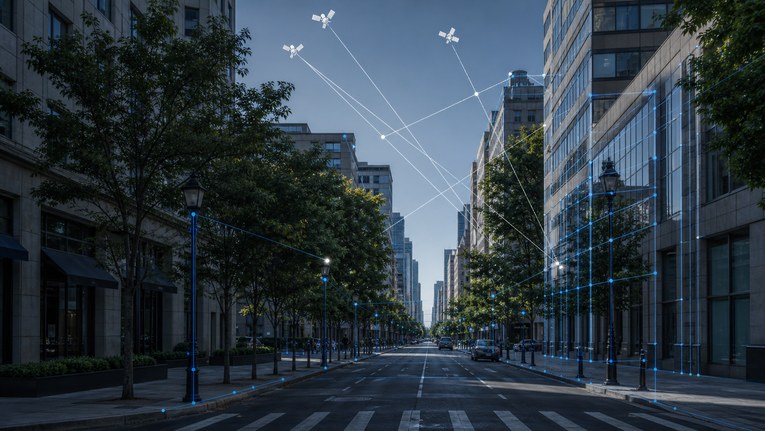
Эта ситуация отличается от радиопомех и преднамеренного подавления. Возле фасада спутниковый сигнал может физически приходить по плохим траекториям, тогда как при глушении полезный радиосигнал перекрывается помехой. Камера не использует спутниковые частоты и потому даёт независимый источник информации, но её работоспособность зависит от света, видимости и узнаваемости сцены.
Подробнее о различиях между закрытым небом, глушением, spoofing и резервными методами мы рассказывали в материале «Использование GNSS-приёмника в условиях глушения сигнала».
Что означает результат «1–5 сантиметров»
Самая важная цифра в работе — не единственная. Авторы сравнивали разные камеры, разрешения, методы поиска признаков, возраст опорных данных и условия сцены. Поэтому корректно говорить о диапазоне и сценариях, а не об одной универсальной точности.
| Сценарий | Медианная ошибка положения камеры | Что следует из результата |
|---|---|---|
| Лучшие испытания с профессиональной мобильной системой | Около 0,9–1,0 см | Сантиметровый потенциал достижим на высококачественных согласованных данных |
| Canon 24 мм по свежей опоре 2025 года | Лучший результат около 2,9 см | Профессиональная камера уверенно работает на сантиметровом уровне |
| Canon 35 мм по свежей опоре | Лучший результат около 3,3 см | Более узкое поле зрения не дало преимущества в этом тесте |
| GoPro Hero 7 по свежей опоре | Лучший результат около 2,3 см | Широкоугольная потребительская камера может быть эффективна |
| iPhone 14 Pro по свежей опоре | Лучший результат около 2,8 см | Смартфон показал сантиметровую медиану, но не один сантиметр на каждом кадре |
| Потребительские камеры по опоре 2023 года | Часто заметно хуже; для iPhone в отдельных конфигурациях до десятков сантиметров | Старение визуальной карты существенно влияет на результат |
Медиана означает, что половина обработанных положений оказалась точнее этого значения, а другая половина — хуже. Она ничего не обещает для конкретного кадра. В строгом пороге 1 см и 0,1° доля успешных кадров для лучших потребительских конфигураций была намного ниже общей доли сантиметровых решений: около 14,6% для GoPro и 12,5% для iPhone. При более практичном пороге 5 см и 0,5° лучшие результаты достигали 82,5% и 72,6% соответственно.
Кроме того, измерялась ошибка центра и ориентации камеры. Если затем по снимку определять удалённую точку, угловая ошибка превращается в линейную и растёт с расстоянием. Например, небольшая ошибка ориентации в 0,1° соответствует примерно 17 мм поперечного смещения на 10 м без учёта других источников. Поэтому точность локализации камеры нельзя напрямую записывать как точность готового топографического плана.
Свежесть визуальной карты оказалась критической
Один из наиболее полезных выводов исследования касается не камеры, а управления опорными данными. Снимки 2025 года лучше соответствовали запросным кадрам, сделанным в то же время. На опоре 2023 года результат часто ухудшался: менялись растительность, припаркованные автомобили, элементы улицы, освещение и видимость фасадов.
Интуитивно кажется, что объединение старых и новых кадров должно помочь, потому что алгоритм получает больше информации. В эксперименте смешанная опора нередко была хуже свежей съёмки. Дополнительные изображения могут привнести неоднозначные или устаревшие признаки и усложнить выбор правильных соответствий.
Это превращает визуальную локализацию из функции отдельного приложения в инфраструктуру:
- опорную карту нужно регулярно обновлять;
- версии данных необходимо хранить и проверять;
- изменения сцены надо обнаруживать, а ненадёжные признаки исключать;
- связь с системой координат и контрольными точками должна быть документирована;
- для каждого типа камеры полезно оценивать собственные ошибки калибровки.
Иными словами, «позиционирование по камере» требует не только камеры, но и хорошо обслуживаемого цифрового двойника территории.
Смартфон в эксперименте — не готовый геодезический прибор
Результат iPhone 14 Pro действительно интересен: при свежей опорной карте и подходящем алгоритме медианная ошибка положения камеры составила около 2,8 см. Но испытание не подтверждает, что любой владелец смартфона может заменить комплект геодезического оборудования.
Во-первых, все изображения предварительно исправляли от дисторсии. В реальном мобильном приложении нужно надёжно учитывать параметры объектива, автофокус, электронную стабилизацию и возможное переключение камер. Во-вторых, обработка выполнялась на рабочей станции с процессором Threadripper 7970X и видеокартой RTX 4090. Среднее время составляло около 3,3 секунды на запрос и не доказывает работу в реальном времени на самом телефоне.
В-третьих, испытания проходили днём при сравнительно умеренных изменениях погоды и внешнего вида. Авторы отдельно отмечают, что сумерки, ночь и более тяжёлые сезонные условия ещё предстоит исследовать. Тёмный однотонный фасад, снег, дождь, движущаяся техника или полностью перестроенная сцена могут оставить алгоритм без надёжных признаков.
Наконец, контрольные положения запросных камер тоже получены фотограмметрическим способом. Авторы считают возможным, что общая природа эталона и проверяемого метода частично благоприятствует результату. Для практического внедрения требуется независимая проверка на пунктах и объектах с известными координатами.
Где технология может быть полезна геодезисту
Продолжение измерений возле фасадов
Если часть площадки отснята заранее и связана с координатами, камера может поддержать положение на коротком участке с закрытым небом. Это перспективно для геодезических изысканий в плотной застройке, но не отменяет опорную сеть и независимый контроль.
Повторные съёмки и мониторинг изменений
При регулярной съёмке улиц, промышленных площадок и инфраструктуры новый маршрут можно привязывать к предыдущей геопривязанной кампании. Одновременно выявляются зоны, где сцена изменилась и визуальную карту пора обновить.
Сбор пространственных данных потребительскими устройствами
Камера смартфона, дополненная IMU или компактным LiDAR, может собирать наблюдения там, где разворачивать большой комплект нецелесообразно. Однако профессиональный результат появляется только после калибровки, привязки, оценки точности и контроля. Близкий тренд объединения датчиков в одном приборе разобран в статье «GNSS, камера и LiDAR в одном приборе».
Визуальная подсказка при полевых работах
Даже если камера не является основным измерительным каналом, она может показывать оператору положение проектной точки, сопоставлять текущий вид с моделью и предупреждать о расхождении. Для геодезических работ это дополнительный способ снизить вероятность выбора не того объекта или пропуска элемента съёмки.
Локальная съёмка сложной геометрии
В связке с фотограмметрией или лазерным сканированием визуальная локализация помогает объединять отдельные фрагменты. Для детальной топографической съёмки и лазерного сканирования это может уменьшить зависимость от непрерывного GNSS, если на объекте заранее предусмотрена координатная связь.
Что камера пока не заменяет
Визуальная локализация меняет способ поддержания положения, но не отменяет основу геодезической технологии.
| Необходимый элемент | Почему камера сама не решает задачу |
|---|---|
| Система координат | Визуальная модель должна сначала получить внешнюю привязку |
| Исходные пункты и контроль | Без независимой проверки незаметна общая систематическая ошибка карты |
| Оценка точности результата | Успешное распознавание места не гарантирует требуемый допуск измерений |
| Работа в изменившейся сцене | Перестройка, снег, листва, техника и освещение меняют признаки |
| Измерение скрытых объектов | Камера видит только доступные поверхности и не обнаруживает подземные коммуникации |
| Юридически и технически значимый результат | Методика, квалификация, исходные данные и отчётность важнее типа камеры |
Также визуальная локализация не обязательно помогает при полной темноте, плотном тумане, сильном загрязнении объектива или в однообразном коридоре без характерных деталей. В таких условиях резервом могут быть тахеометрия, инерциальная навигация, LiDAR SLAM, локальные метки или их сочетание.
Как проверить технологию на реальном объекте
Красивого демонстрационного маршрута недостаточно. Перед включением системы в рабочую методику стоит провести ограниченный пилот на типовой площадке.
- Определить требуемый результат. Отдельно задать допуск для положения камеры, измеряемых точек, плана или модели.
- Создать независимый контроль. Разместить проверочные точки, не использованные при построении визуальной карты.
- Повторить реальные условия. Проверить фасады, деревья, разные направления движения, освещение и типичные расстояния до объектов.
- Оценить не только медиану. Зафиксировать 95-й процентиль, максимальные ошибки, долю отказов и время восстановления после потери положения.
- Проверить старение карты. Повторить маршрут после сезонных или строительных изменений.
- Разделить автоматический статус и приёмку. Решение «успешно» в приложении должно подтверждаться контрольными измерениями.
- Подготовить резервный метод. Заранее определить, когда оператор переходит на GNSS, тахеометр, сканирование или повторную опорную съёмку.
Такой тест покажет не рекорд алгоритма, а пригодность технологии для конкретной точности, местности и производственного процесса.
Станет ли визуальная локализация частью геодезии
Исследование 2026 года убедительно показывает: у визуальной локализации есть сантиметровый потенциал, и для него не всегда требуется геодезическая камера. Но главная технологическая ценность находится не в смартфоне, а в сочетании качественной опорной карты, калибровки, алгоритмов сопоставления и контроля.
В ближайшей практике камера, скорее всего, будет не «заменой спутников», а ещё одним измерительным каналом. На открытом участке глобальную привязку удобнее получать GNSS. Возле фасада положение может поддерживать зрение. Внутри помещения — LiDAR или визуально-инерциальная система. Тахеометр и контрольные точки останутся способом подтвердить результат там, где ошибка критична.
Для российских геодезических компаний вывод практичный: оценивать нужно не рекламное обещание сантиметров, а всю цепочку — как создана опорная карта, насколько она свежая, чем проверяется положение, что происходит при отказе и соответствует ли точность конечному документу.
ТопГео подберёт сочетание GNSS, тахеометрии, фотограмметрии или сканирования под задачу, условия площадки и требуемый результат.
Обсудить геодезические работыИсточники
- Что именно проверяли исследователи
- Как работает визуальная локализация
- Почему GNSS ухудшается около зданий и деревьев
- Что означает результат «1–5 сантиметров»
- Свежесть визуальной карты оказалась критической
- Смартфон в эксперименте — не готовый геодезический прибор
- Где технология может быть полезна геодезисту
- Что камера пока не заменяет
- Как проверить технологию на реальном объекте
- Станет ли визуальная локализация частью геодезии
- Источники

Частые вопросы


 Написать в MAX