Как автономный робот Exyn строит 3D-карту без спутниковой навигации
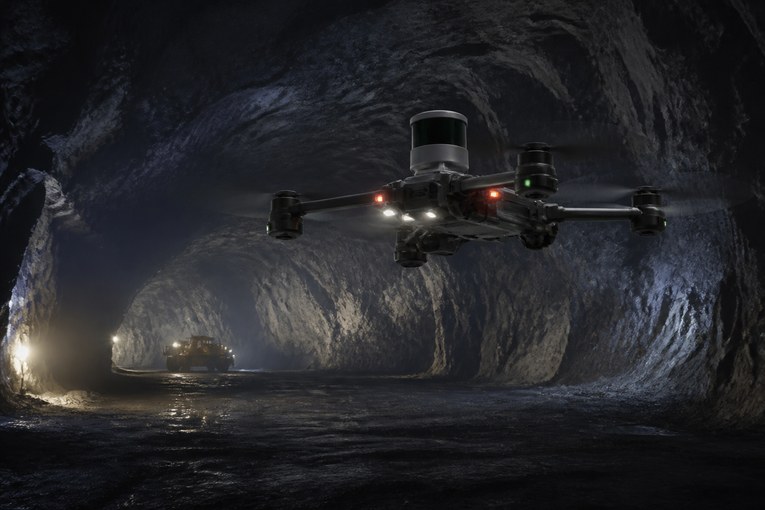
Exyn Nexys — модульный комплекс мобильного лазерного сканирования, который можно нести в руке, закреплять на рюкзаке, автомобиле, беспилотнике или наземном роботе. Наибольший интерес представляет не смена платформ, а автономный режим: ExynAI одновременно строит карту по LiDAR, определяет положение робота и планирует маршрут в неизвестном пространстве без GPS и готовой карты.
Чем эта технология отличается от навигации дрона без GPS
Ранее ТопГео уже рассматривала визуальную локализацию БПЛА по спутниковой карте. Там камера сопоставляет наблюдаемую поверхность с заранее известным изображением и помогает определить глобальное положение. Exyn решает другую задачу: робот исследует неизвестный объём и создаёт его карту по мере движения.
Это различие принципиально:
| Подход | Исходные данные | Основной результат | Типичная среда |
|---|---|---|---|
| Визуальная локализация по карте | Заранее подготовленное изображение местности | Глобальное положение аппарата | Открытая территория |
| GNSS/RTK | Спутниковые сигналы и поправки | Координаты в заданной системе | Участок с видимым небом |
| LiDAR SLAM | Последовательные лазерные наблюдения окружающих поверхностей | Локальная траектория и 3D-карта | Помещения, тоннели, шахты |
| Автономный SLAM-робот | LiDAR-карта плюс алгоритм планирования | Самостоятельное обследование выбранного объёма | Неизвестная и опасная зона |
Nexys может использовать GNSS или RTK там, где сигнал доступен, но его ключевое преимущество проявляется после входа в закрытое пространство.
Как одновременно работают SLAM и автономия
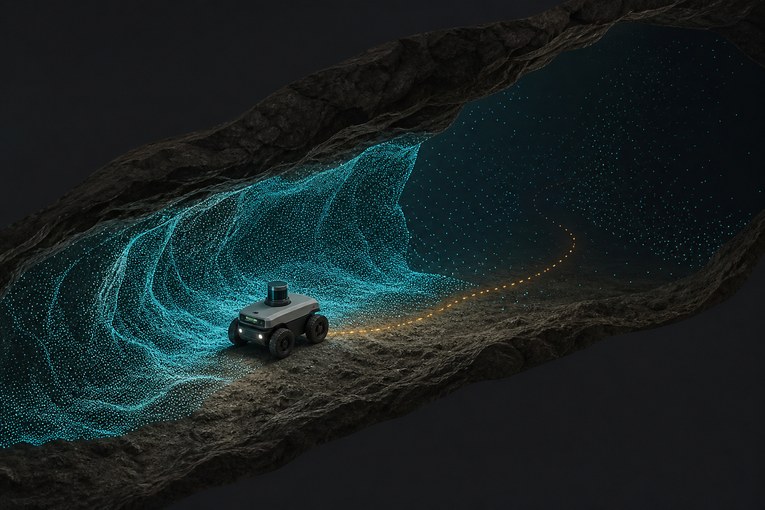
SLAM расшифровывается как simultaneous localization and mapping — одновременная локализация и построение карты. Сканер многократно видит стены, уступы, оборудование и другие поверхности. Алгоритм сопоставляет последовательные измерения, оценивает смещение сенсора и добавляет новые точки к общей модели.
Автономия находится уровнем выше. Оператор задаёт область или цель, а система анализирует уже увиденное пространство, находит неисследованные границы, выбирает путь, обходит препятствия и учитывает запас батареи для возвращения. По данным Exyn, вся необходимая логика работает на борту, поэтому робот может продолжать миссию вне связи.
Производитель называет режим объёмного исследования уровнем автономии 4B. Это собственная классификация Exyn, а не универсальный геодезический стандарт. Она описывает способность аппарата самостоятельно исследовать объём, но не является сертификатом точности или безопасности для любого объекта.
Что нового даёт модульность Nexys
Один измерительный блок можно переносить между разными носителями:
- вручную — для помещений и доступных коридоров;
- на рюкзаке — для протяжённых маршрутов;
- на автомобиле — для мобильной съёмки;
- на наземном роботе — для регулярных или опасных инспекций;
- на БПЛА — для полостей, уступов и вертикальных пространств.
Автономная лицензия является отдельным дополнением: базовый Nexys может работать как мобильный SLAM-сканер, а роботизированный режим добавляется при необходимости. Это полезная архитектура для компании, которой сначала нужна быстрая ручная съёмка, а затем — доступ в недостижимые человеком зоны.
Где автономный SLAM особенно полезен
Шахты и подземные полости
После взрывных работ или обрушения человеку опасно входить в выработку. Робот может обследовать камеру, построить облако точек и показать крупные изменения формы до допуска специалистов.
Промышленные помещения
Сложное оборудование создаёт множество перекрытий. Наземный робот может повторять маршрут для мониторинга, а дрон — осматривать верхние конструкции. Для создания точной модели здания данные могут дополнять традиционное лазерное сканирование помещений.
Строительство и исполнительный контроль
SLAM помогает быстро фиксировать большие объёмы и сравнивать состояние между датами. Однако скрытые конструкции, проектные оси и элементы с жёсткими допусками требуют независимых геодезических измерений.
Аварийные и неосвещённые зоны
LiDAR не зависит от естественного освещения так, как обычная камера. Это не делает полёт безусловно безопасным: пыль, вода, тонкие провода, движущиеся объекты и однообразные поверхности остаются сложными факторами.
Что означают заявленные характеристики
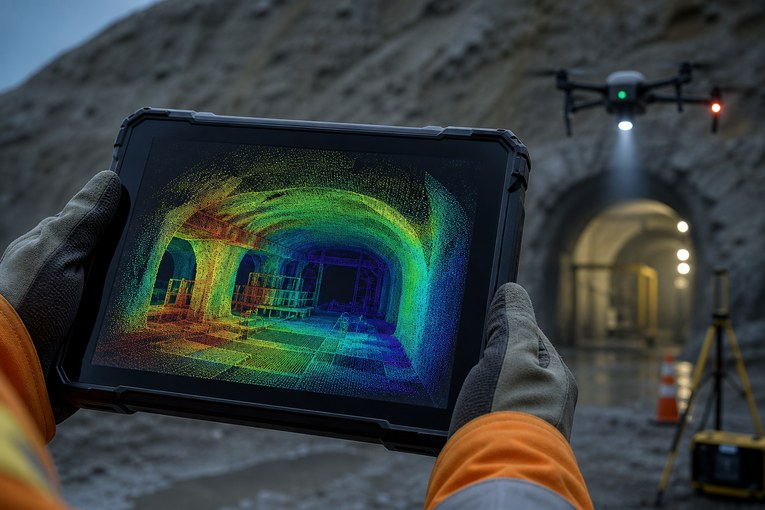
Exyn указывает сбор до 1,92 миллиона точек в секунду и точность до ±1 см при одном стандартном отклонении. В формулировке производителя есть важное условие: результат зависит от среды. Число точек описывает интенсивность измерений, но не гарантирует миллиметровую детализацию каждого объекта.
На качество SLAM влияют:
- длина и форма маршрута;
- наличие устойчивой геометрии;
- скорость и резкие повороты платформы;
- пыль, туман и движущиеся механизмы;
- возврат в ранее снятую зону для замыкания траектории;
- качество внешней геодезической привязки.
Длинный прямой тоннель с повторяющимися поверхностями может быть сложнее небольшого помещения с множеством характерных углов. Поэтому точность следует подтверждать на объекте, а не переносить из рекламной спецификации.
Как проверить результат SLAM-съёмки
- Разместить контрольные марки. Их координаты определяют более точным независимым методом.
- Запланировать замыкания. Маршрут должен возвращаться в известные участки, чтобы алгоритм мог оценить накопленный дрейф.
- Снять перекрывающиеся проходы. Расхождения между ними показывают внутреннюю согласованность модели.
- Отделить привязку от проверки. Часть контрольных точек нельзя использовать для трансформации — они нужны для независимой оценки.
- Проверить локальные участки. Средняя ошибка всего облака может скрывать деформацию в дальнем конце маршрута.
- Зафиксировать версию обработки. Повторная оптимизация траектории способна изменить координаты точек.
Привязка по нескольким точкам может хорошо совместить начало и конец, но не исправить нелинейные деформации внутри облака. Для ответственных измерений нужно анализировать остаточные ошибки по всей длине маршрута.
Ограничения автономного обследования
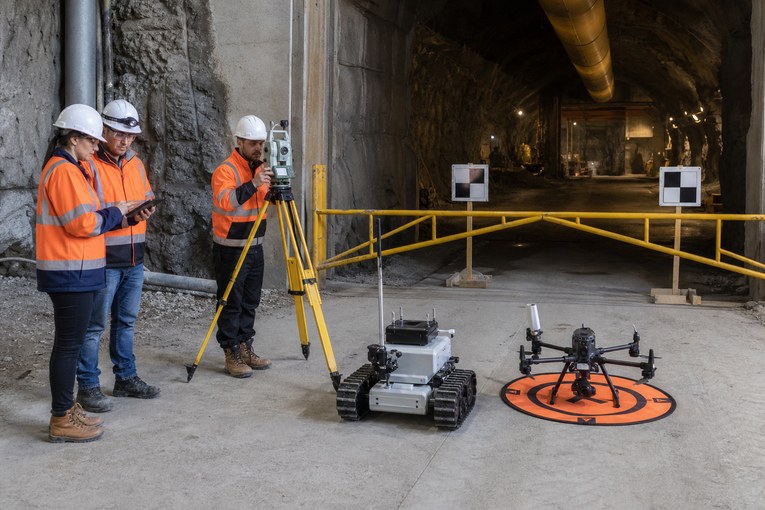
Робот снижает присутствие человека в опасной зоне, но не отменяет план безопасности. Необходимо определить точку запуска, возможные пути возврата, границы миссии, состояние воздуха, радиосвязь и действия при отказе.
Кроме того, локальная карта ещё не является готовой исполнительной моделью. Для использования в проекте потребуется:
- очистить шум и движущиеся объекты;
- объединить отдельные миссии;
- привязать данные к системе координат объекта;
- классифицировать поверхности;
- проверить полноту и точность;
- подготовить требуемые чертежи, сечения или объёмы.
Именно поэтому Nexys следует оценивать как средство сбора данных и автономного доступа, а не как автоматическую замену всему комплексу геодезических работ.
ТопГео подберёт метод съёмки, выполнит геодезическую привязку и подготовит контролируемое облако точек для проектирования и анализа.
Обсудить лазерное сканированиеВывод
Exyn Nexys показывает, как мобильное сканирование превращается в роботизированное обследование. SLAM строит карту и траекторию без спутников, а автономия решает, куда двигаться дальше. Это открывает доступ к подземным, тёмным и опасным пространствам, где обычный пилотируемый дрон или ручная съёмка ограничены.
Главный вывод для геодезиста: автономность платформы и точность конечной модели — разные свойства. Первое сокращает риск и расширяет охват, второе обеспечивается замкнутым маршрутом, контрольными измерениями, правильной привязкой и профессиональной обработкой.
Источники

Частые вопросы


 Написать в MAX