Как дрон определяет координаты по спутниковой карте без GPS
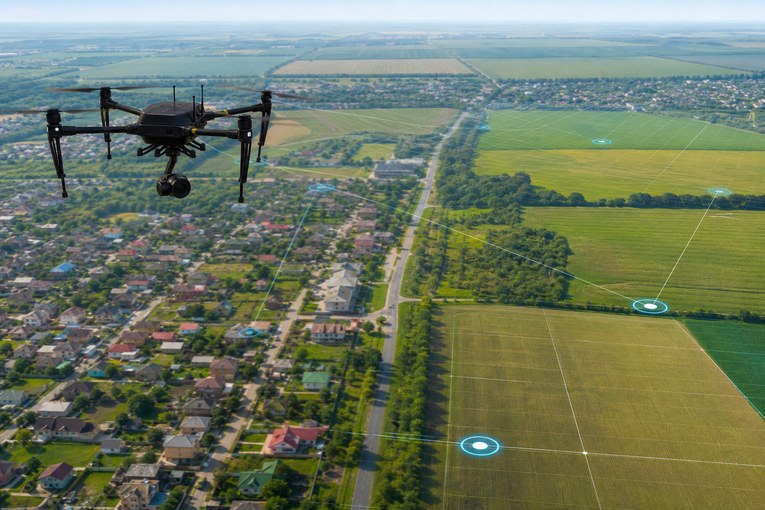
Дрон может оценивать своё абсолютное положение даже без доступного GPS/GNSS, если видит местность и умеет сопоставлять её с заранее геопривязанным спутниковым снимком. Именно такой подход реализован в экспериментальной системе NGPS: камера смотрит вниз, алгоритм находит одинаковые детали на текущем кадре и карте, а инерциальные датчики помогают поддерживать траекторию между отдельными визуальными привязками.
В июле 2026 года автор NGPS сообщил о среднеквадратической ошибке положения 2,94 м по пяти полётным последовательностям. Обработка выполнялась в реальном времени на NVIDIA Jetson Orin NX. Это важный результат для автономной навигации и оперативного картографирования, но не готовая замена сантиметровому RTK и геодезическому контролю.
Что такое NGPS
NGPS расшифровывается как *Next-Generation Positioning System*. Автор разместил препринт 21 июля 2026 года и указал в нём, что работа принята на конференцию IEEE/RSJ IROS 2026.
Система предназначена для высотных полётов БПЛА с направленной вниз камерой. На высоте примерно от 60 до 150 м вид с борта становится достаточно похож на спутниковую съёмку: в обоих случаях сверху видны крыши, дороги, контуры кварталов, поля и другие крупные детали. Нейросетевые методы SuperPoint и LightGlue ищут соответствующие точки на двух изображениях, а геометрическая проверка RANSAC отбраковывает случайные совпадения.
Важно различать два значения слова «спутниковый». Дрон не принимает навигационный сигнал спутников GPS, ГЛОНАСС, Galileo или BeiDou. Но он использует спутниковое изображение Земли как карту, координаты которой уже известны.
Как дрон находит себя на спутниковом снимке
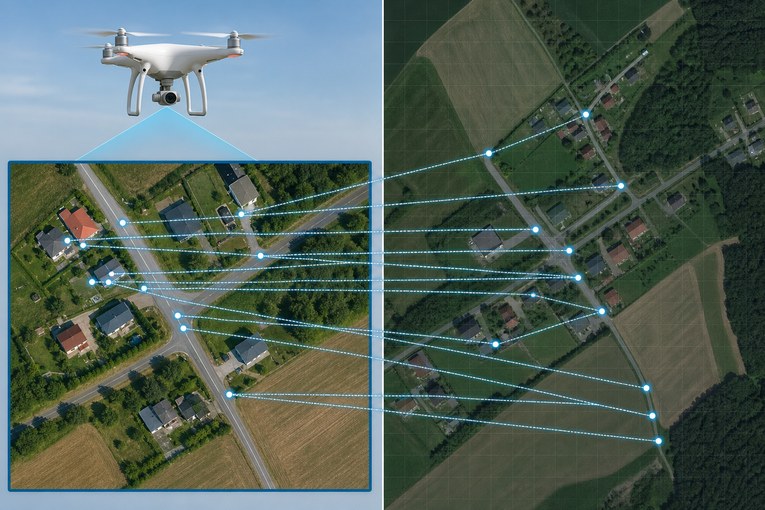
По одному кадру невозможно надёжно управлять аппаратом на всём маршруте. Поэтому NGPS объединяет несколько потоков с разной частотой.
- Загружается спутниковая подложка. Это геопривязанное изображение района полёта с известным масштабом и координатами.
- Камера снимает местность вертикально вниз. SuperPoint выделяет характерные точки, а LightGlue связывает их с деталями спутникового снимка.
- RANSAC проверяет геометрию. Случайные и противоречивые соответствия исключаются, после чего оцениваются положение и поворот кадра.
- VIO продолжает движение между привязками. Камера и IMU оценивают относительное перемещение с более высокой частотой, но такая траектория постепенно накапливает дрейф.
- UKF объединяет измерения. Абсолютная визуальная привязка исправляет накопленное смещение, причём слабым совпадениям система доверяет меньше.
- ArduPilot получает итоговую оценку. Внешние координаты и скорость поступают в бортовой EKF, который формирует состояние для управления полётом.
NGPS обновляет абсолютную позицию всего с частотой 1–2 Гц. VIO выдаёт относительное положение и скорость с частотой 10–20 Гц, а IMU — ориентацию, угловые скорости и ускорения с частотой 100–200 Гц. Специальная временная очередь обрабатывает измерения в хронологическом порядке, даже если они пришли с задержкой.
| Источник | Частота в эксперименте | Роль |
|---|---|---|
| Сопоставление со спутниковым снимком | 1–2 Гц | Даёт абсолютные координаты и ограничивает дрейф |
| Визуально-инерциальная одометрия | 10–20 Гц | Поддерживает непрерывную относительную траекторию |
| IMU | 100–200 Гц | Измеряет ориентацию, вращение и ускорение |
| UKF | 10–20 Гц | Объединяет потоки и учитывает качество совпадений |
| EKF ArduPilot | 100–400 Гц | Формирует состояние для управления аппаратом |
Какую точность показал эксперимент
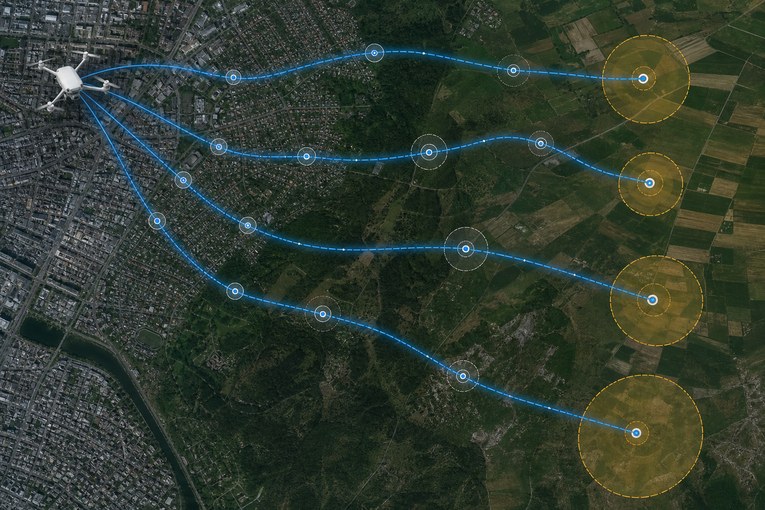
Испытания проводились на пяти последовательностях продолжительностью от 6,1 до 12,3 минуты. Аппарат летал над городской, пригородной, сельскохозяйственной и смешанной местностью на высотах 60–150 м. В качестве эталона использовали RTK-GPS с заявленной точностью около ±2 см, а спутниковая подложка имела разрешение примерно 0,3 м на пиксель.
| Условия | RMSE положения | Доля успешных совпадений |
|---|---|---|
| Город, 100 м | 1,82 м | 92,4% |
| Пригород, 80 м | 1,94 м | 90,8% |
| Сельскохозяйственная территория, 60 м | 2,73 м | 83,6% |
| Смешанная местность, 100 м | 2,06 м | 89,7% |
| Высотный полёт, 150 м | 6,04 м | 78,3% |
| Все пять последовательностей | 2,94 м | 87,0% |
Отдельная визуально-инерциальная одометрия без абсолютных поправок дала общий RMSE 10,37 м. Слияние данных NGPS, VIO и IMU уменьшило ошибку примерно в 3,5 раза. Адаптивная оценка доверия к совпадениям улучшила RMSE на 11% по сравнению с фильтром, который считал все визуальные привязки одинаково надёжными.
На Jetson Orin NX полный цикл нейросетевого сопоставления и геометрической проверки занимал около 386 мс на кадр — примерно 2,6 обновления в секунду. На одном CPU обработка снижалась примерно до 0,5 Гц, поэтому автор прямо называет ускорение на GPU необходимым для реального времени.
Что означает RMSE 2,94 м на практике
RMSE 2,94 м — это не обещание, что каждый кадр находится в радиусе трёх метров. Показатель объединяет ошибки всех измерений, а максимальная ошибка адаптивного варианта достигала 6,87 м. Кроме того, при неудачном сопоставлении система временно продолжала движение только по VIO, пока снова не находила надёжную привязку.
Для навигационной задачи метровая точность может быть очень полезна: она ограничивает уход траектории на десятки метров, помогает удерживать маршрут и восстанавливать абсолютное положение после накопления дрейфа. Но для топографической съёмки или исполнительных измерений этого недостаточно, если конечный результат должен иметь дециметровую или сантиметровую точность.
Здесь нельзя смешивать три разных результата:
- положение самого беспилотника;
- точность положения и ориентации камеры;
- точность каждой точки ортофотоплана, цифровой модели или топографического плана.
Ошибка высоты, наклон камеры, калибровка объектива, рельеф, разрешение снимка и фотограмметрическое уравнивание добавляют собственные неопределённости. Поэтому координаты траектории нельзя автоматически объявлять точностью готовой продукции.
Почему это не тот же метод, что локализация по уличной карте
Ранее мы разбирали эксперимент с визуальной локализацией наземной камеры. Там алгоритм узнавал фасады и другие близкие объекты по специально подготовленной мобильной съёмке. NGPS решает иную по масштабу задачу: его опорой служит вид территории сверху, а рабочий результат измеряется метрами.
| Вопрос | NGPS | Метод с уличной опорой |
|---|---|---|
| Что узнаёт камера | Плановую конфигурацию дорог, крыш и полей | Детали фасадов и уличной сцены |
| Где применяется | На протяжённом воздушном маршруте | В заранее отснятой локальной зоне |
| Что важнее | Широкое покрытие и ограничение дрейфа | Детальная опора и высокая локальная точность |
Эти способы могут дополнять друг друга. Общая подложка помогает аппарату оставаться в нужной части маршрута, а детальная модель отдельного объекта — решать задачу точнее там, где такая подготовка оправдана.
Что NGPS меняет для аэрогеодезии и фотограмметрии
Более устойчивая траектория при недоступном GNSS
Если навигационный сигнал подавлен, подменён или закрыт рельефом и застройкой, обычная VIO постепенно уходит от истинного положения. Сопоставление со спутниковой картой периодически возвращает аппарат к абсолютным координатам. ArduPilot поддерживает внешние оценки положения и скорости через режим External Navigation, поэтому подобный канал может быть встроен в стандартную архитектуру автопилота.
Геопривязанная ортомозаика во время полёта
NGPS не только корректирует маршрут. Оптимизированные позы камеры используются для построения 2,5D-ортомозаики и модели высот в реальном времени. Это может ускорить предварительную оценку покрытия, поиск пропусков и принятие решений ещё до возвращения аппарата.
Резервный канал для обследований больших территорий
Подход интересен для инфраструктурных обследований, поисковых работ и первичного картографирования, когда несколько метров лучше, чем быстро растущий неконтролируемый дрейф. Для профессиональных инженерно-геодезических изысканий результат всё равно требуется связывать с принятой системой координат и проверять независимыми точками.
Связка с фотограмметрией и лазерным сканированием
В перспективе визуальная геолокация может поддерживать маршрут камеры или LiDAR, а окончательная обработка — объединять кадры, облака точек и наземный контроль. Для точных моделей сложных объектов сохраняется роль фотограмметрического уравнивания и лазерного сканирования, а не только бортовой навигации.
Ограничения, о которых нельзя забывать
Рабочая область NGPS ограничена самим принципом сравнения двух изображений.
- Ниже примерно 40 м перспектива бортового кадра уже слишком отличается от спутникового вида.
- Поле без устойчивых ориентиров даёт алгоритму меньше уникальных признаков, чем квартал с дорогами и зданиями.
- Снег, сезонная растительность, стройка или старая подложка меняют рисунок территории между двумя съёмками.
- В серии на 150 м RMSE достиг 6,04 м, а успешная привязка получалась в 78,3% случаев.
- Небольшая зона поиска помогает экономить вычисления, но мешает вернуться после крупного скачка координат.
- Без GPU частота обработки снизилась примерно в пять раз.
- Пока новый кадр не распознан, относительная траектория снова начинает медленно уходить от истинной.
Есть и ещё одно важное ограничение: экспериментальная система должна сначала понимать, в какой части большой спутниковой карты искать текущий кадр. Прогноз центра поискового окна строится из предыдущего положения и скорости. Поэтому NGPS лучше исправляет постепенный дрейф, чем решает задачу глобального поиска «с нуля» после произвольного переноса аппарата.
Как проверить такую систему перед реальными работами
- Назначить три допуска. Отдельно задать допустимое отклонение маршрута, погрешность позы камеры и требования к конечной карте.
- Составить паспорт подложки. Записать дату, пиксельное разрешение, координатную систему и заметные изменения после её получения.
- Разместить проверочные знаки. Их координаты определить независимо и не использовать при поиске сходства с картой.
- Провести маршруты по контрастным зонам. Включить кварталы, поля, воду, лес и стройку, изменяя высоту и скорость.
- Записать моменты потери привязки. Для каждого отказа измерить накопившийся уход и время до следующего уверенного совпадения.
- Проверить готовые данные. Ошибку определить не только по телеметрии, но и по точкам уже собранной ортомозаики или модели поверхности.
- Задать условие отмены задания. Автопилот должен заранее знать, когда продолжать по VIO, возвращаться, переходить под управление оператора или прекращать съёмку.
Такой пилот нужен не только для настройки алгоритма. Он показывает, соответствует ли вся технологическая цепочка конкретной задаче, а не демонстрационному маршруту из исследования.
Заменят ли спутниковые снимки GPS в дронах
Для части маршрутов — смогут стать независимым резервным источником абсолютного положения. Особенно ценна возможность использовать уже существующее покрытие большой территории вместо предварительной съёмки каждого объекта. Но NGPS пока нельзя считать универсальным навигатором для любого дрона и любой местности.
Главный результат работы не в том, что аппарат «забыл про спутники». Он заменил один тип спутниковых данных другим: радионавигационный сигнал — геопривязанным изображением. Между редкими абсолютными поправками движение поддерживают камера и инерциальные датчики, а качество зависит от вычислителя, свежести карты и узнаваемости ландшафта.
Для аэрогеодезии это перспективный вспомогательный канал: он может сделать полёт устойчивее и ускорить предварительное картографирование. Для геодезических работ с нормативной точностью по-прежнему необходимы система координат, контрольные измерения, оценка ошибок и проверка конечного результата.
ТопГео подберёт сочетание GNSS, тахеометрии, аэрофотосъёмки, фотограмметрии или сканирования под условия объекта и требуемую точность результата.
Обсудить геодезические работыИсточники
- Что такое NGPS
- Как дрон находит себя на спутниковом снимке
- Какую точность показал эксперимент
- Что означает RMSE 2,94 м на практике
- Почему это не тот же метод, что локализация по уличной карте
- Что NGPS меняет для аэрогеодезии и фотограмметрии
- Ограничения, о которых нельзя забывать
- Как проверить такую систему перед реальными работами
- Заменят ли спутниковые снимки GPS в дронах
- Источники

Частые вопросы


 Написать в MAX